
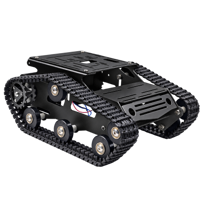
روبوت دبابة من المعدن side image
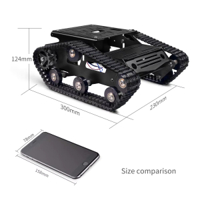
روبوت دبابة من المعدن side image
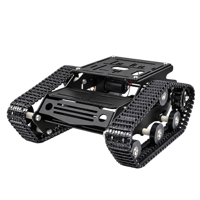
روبوت دبابة من المعدن side image
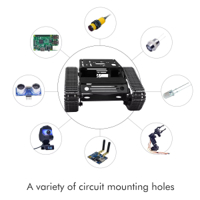
روبوت دبابة من المعدن side image
روبوت دبابة من المعدن side image
روبوت دبابة من المعدن side image
روبوت دبابة من المعدن side image
روبوت دبابة من المعدن
IQD 140,000
الوصف
الهيكل المجنزر يذهب حيث يتوقف الروبوت ذو العجلات. فالرمل السائب والحصى والسجاد ومسارات الكابلات وعتبة الباب — كلها يتجاوزها الجنزير لأنه يوزع الحمل على مساحة تماس طويلة ويتسلق ما تنزلق عليه العجلات. وفي الروبوتات الخارجية وعلى الأرض الوعرة، هذا هو الفرق بين منصة تعمل وأخرى تعلق في أول عرض تقدمه.
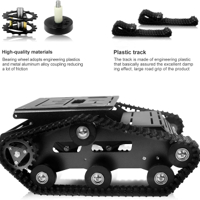
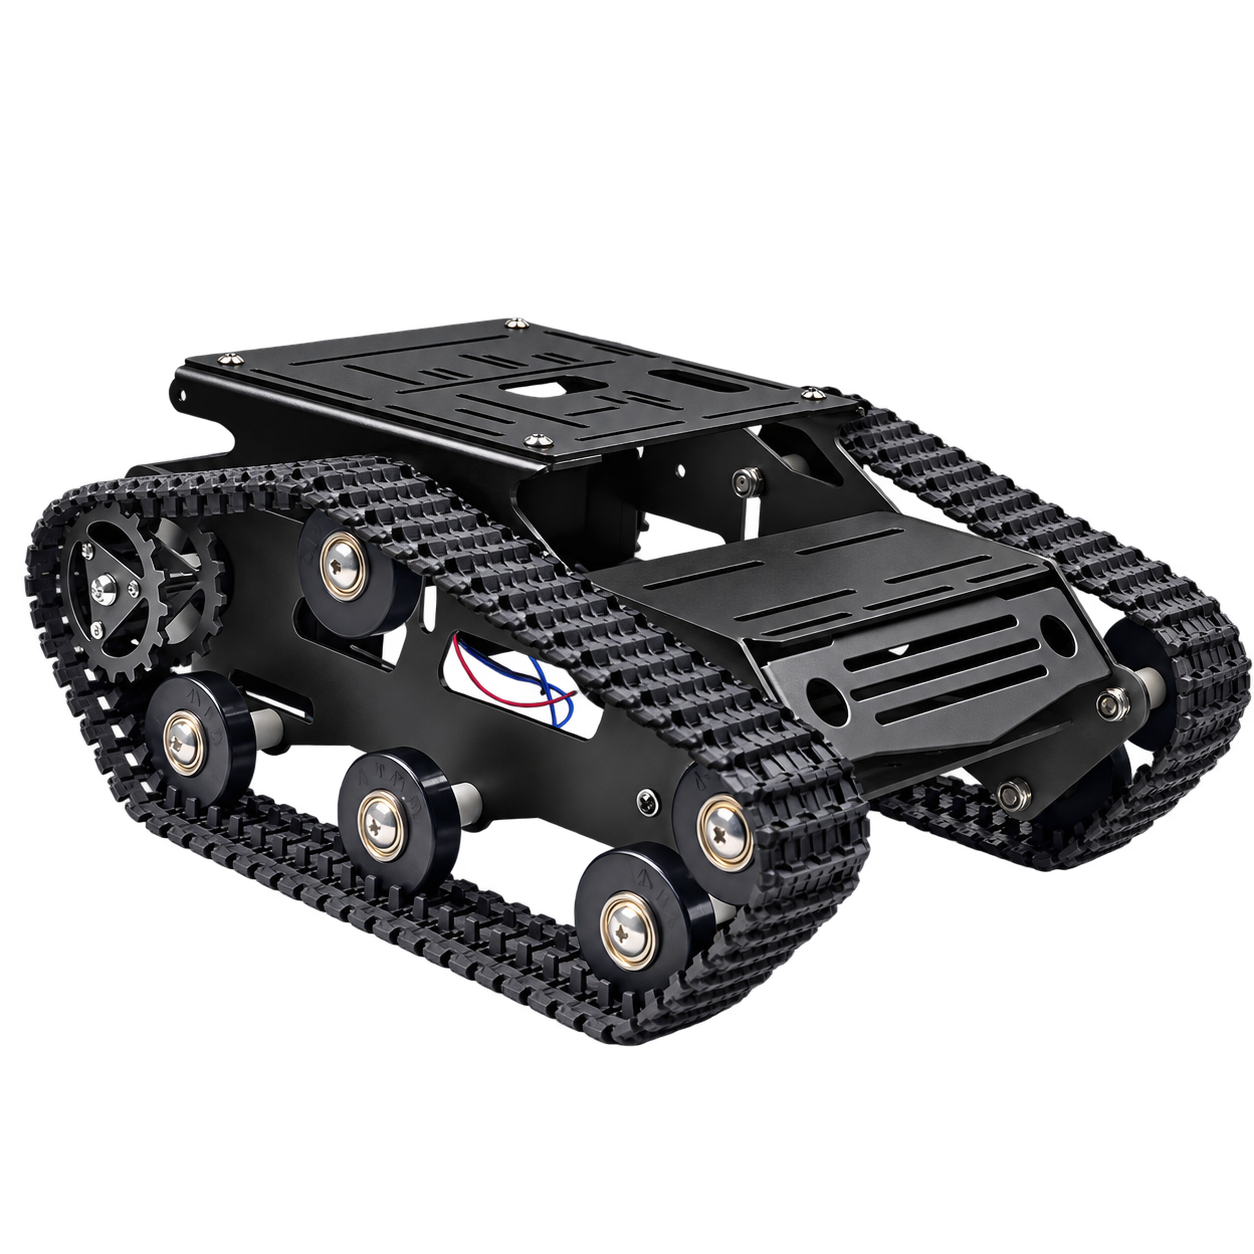
وهذا هيكل زاحف بدفع ثنائي من سبيكة الألمنيوم، بطول نحو ٣٠٦ ملم وعرض ٢٣٠ ملم بين الجنزيرين، بلوحين علوي وسفلي كبيرين مثقوبين ومشقوقين لتركيب ما تبنيه. والإطار معدن صلب لا أكريليك، فيحمل وزناً حقيقياً — متحكماً وحزمة بطاريات وكاميرا وحساس ليدار وذراعاً روبوتية — دون أن ينثني.
ويصلك كطقم تجميع بالبراغي مع المحركات والجنازير والتروس والرولمانات وكل القطع المعدنية. أما المتحكم ودرايفر المحركات والبطارية فتختارها أنت، وهذا هو المقصود: فالهيكل نفسه يعمل تحت أردوينو أو ESP32 أو راسبيري باي أو STM32 أو Jetson Nano.
المواصفات
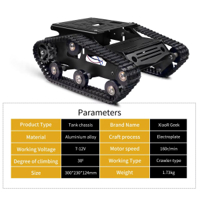
النوع                 : طقم هيكل روبوت مجنزر بدفع ثنائي
نوع الدفع             : جنزيران مطاطيان بتوجيه تفاضلي بالانزلاق
مادة الهيكل           : سبيكة ألمنيوم
اللون                 : أسود مطفي
الطول الكلي            : نحو ٣٠٦ ملم
العرض الكلي            : نحو ٢٣٠ ملم (من حافة جنزير لآخر)
عرض لوح الهيكل         : نحو ١٤٠ ملم
الارتفاع الكلي         : نحو ١٠٨ ملم (من الأرض للوح العلوي)
ارتفاع الجنزير          : نحو ٤٤ ملم عن الأرض
طول السطح العلوي        : نحو ١٧١ ملم
المحركات              : ٢ × محرك DC مع صندوق تروس (مرفقان)
التثبيت               : شقوق وفتحات متعددة في اللوحين العلوي والسفلي
التجميع               : طقم تجميع بالبراغي
المتحكمات المدعومة      : أردوينو، راسبيري باي، Jetson Nano، STM32، ESP32
غير متضمّن            : درايفر المحركات، لوحة التحكم، البطارية
أهم المزايا
جنازير لا عجلات — تتسلق العوائق وتعبر الحصى والرمل والسجاد والكابلات، وتحافظ على الجر حيث تنزلق العجلات.
إطار من سبيكة الألمنيوم — صلب بما يكفي لحمل حمولة كاملة من الحساسات ووحدات المعالجة دون انثناء، وأمتن بكثير من المنصات الأكريليكية.
مساحة تثبيت كبيرة — لوحان علوي وسفلي بشقوق وفتحات متعددة، فتضع لوحاتك وبطاريتك وحساساتك حيث تريد لا حيث صادف وجود الفتحات.
المحركات مرفقة — محركان DC مع صناديق تروس يأتيان مع الطقم، إلى جانب التروس والرولمانات والوصلات وكل القطع.
لا يفرض متحكماً معيناً — دون إلكترونيات ثابتة، فيعمل مع أي منصة يستخدمها مشروعك.
حيز داخلي واسع — مساحة تحت اللوح لحزم البطاريات والتسليك، فيبقى السطح العلوي خالياً للحمولة.
مركز ثقل منخفض — التخطيط المجنزر ثابت ولا ينقلب عند الدوران أو على منحدر.
الاستخدامات
منصات المركبات الأرضية ذاتية القيادة
مشاريع تجنب العوائق وتخطيط المسار
أبحاث الملاحة ورسم الخرائط الآني
روبوتات المراقبة والفحص
الروبوتات الخارجية والأراضي الوعرة
المشاريع الجامعية ومشاريع التخرج الهندسية
مسابقات الروبوتات
أندية العلوم والمختبرات التعليمية
المنصات المتحركة للكاميرات والحساسات
قواعد متحركة للأذرع الروبوتية
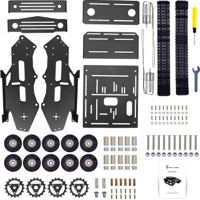
محتويات الطقم
الهيكل
  ٢ × لوح جانبي بفتحات تثبيت
  ١ × لوح سفلي بشقوق
  ٢ × لوح علوي/مساند
  ٢ × لوح أمامي/خلفي

منظومة الدفع
  ٢ × محرك DC مع صندوق تروس
  ٢ × جنزير مطاطي
  ٤ × ترس تعشيق معدني
  ١٠ × بكرة دعم
  ١٠ × رولمان
  ٢ × وصلة عمود
  ٢ × موصّل أسلاك محرك بستة أطراف

القطع المعدنية
  ٦ × فاصل نحاسي
  ١١ × فاصل بلاستيكي
  ١٠ × برغي وصامولة طويلة
  ١ × كيس براغي وصواميل
  ٤ × مفتاح ألن
  ١ × حامل بطارية
  ٢ × ليد ١٠ ملم مع حامل وغطاء
غير متضمّن: درايفر المحركات ولوحة التحكم والبطارية.
ما الذي ستحتاج لشرائه إضافةً
هذا طقم هيكل لا روبوت جاهز. ولتحريكه تحتاج ثلاثة أشياء إضافية:
درايفر محركات. فالمحركات ذات التروس تحتاج درايفر جسر H مصنّفاً لتيار التوقف لديها. واختره بهامش سخي — فالدفع المجنزر يسحب تياراً أعلى بكثير من العجلات، خصوصاً عند الدوران، لأن التوجيه بالانزلاق يجبر الجنازير على الاحتكاك جانبياً بالأرض. والدرايفر الكافي لسيارة صغيرة بعجلات سيسخن هنا. فدرايفر L298N على الحافة، أما درايفر مبني على ترانزستورات MOSFET بتصنيف عدة أمبيرات لكل قناة فهو الخيار الأأمن.
متحكم. أردوينو أو ESP32 أو راسبيري باي أو STM32 أو Jetson، أيهما يناسب مشروعك؛ فالهيكل لا يفرض أي قيد.
بطارية. حامل البطارية مرفق لكن الخلايا أو الحزمة ليست كذلك. اختر السعة حسب زمن التشغيل المطلوب، وتذكّر أن الجنازير تستهلك طاقة أكبر من العجلات للمسافة نفسها.
فهم الدفع المجنزر
يستحق المعرفة قبل البناء، فالجنازير تتصرف بشكل مختلف عن العجلات.
كيف يستدير. لا توجد آلية توجيه؛ فالروبوت يستدير بتشغيل الجنزيرين بسرعتين مختلفتين — كلاهما للأمام لمنحنى، وباتجاهين متعاكسين للدوران في المكان. وهذا يسمى التوجيه بالانزلاق، وهو سبب قدرة الدبابة على الدوران حول نفسها.
الدوران يكلّف طاقة. فأثناء الدوران تنزلق الجنازير جانبياً على الأرض بدل أن تتدحرج، وهذا الاحتكاك هو ما يدير الروبوت، وهو أيضاً سبب قفزة سحب التيار عند الدوران. فخطط للدرايفر والبطارية على أساس تيار الدوران لا تيار السير المستقيم.
السطح يؤثر في الاتجاهين. فعلى الأرض السائبة — الرمل والحصى والتراب والسجاد — تتفوق الجنازير بجر وقدرة تسلق لا تضاهيها العجلات. أما على أرضية صلبة ملساء، خصوصاً المصقولة، فقد تنزلق الجنازير ويصبح الدوران أقل دقة.
تقدير الموقع أصعب. فلأن الجنازير تنزلق أثناء الدوران، يعطي عدّ دورات المحرك تقديراً أقل موثوقية للموقع منه في الروبوت ذي العجلات. فإن كان مشروعك يحتاج تحديد موقع دقيقاً، فخطط لوحدة قياس بالقصور الذاتي أو مرجع خارجي بدل الاعتماد على مشفّرات العجلات وحدها.
وهو أبطأ من الهيكل ذي العجلات بقدرة المحركات نفسها، فمقاومة الدحرجة أعلى في الجنازير. وهذه هي المقايضة مقابل الجر والتسلق.
ملاحظات التجميع
هو طقم لا منتج جاهز. خصّص ساعتين تقريباً للبناء الأول بعناية.
ركّب تركيباً أولياً قبل الشد النهائي. جمّع القطع بشكل مرتخٍ، وتحقق من محاذاة الجنازير وشدّها، ثم اشدد كل شيء.
شدّ الجنزير أهم من أي شيء آخر. فالارتخاء الزائد يجعله يخرج عن مساره عند العوائق، والشد الزائد يُجهد المحركات ويرفع التيار ويستهلك الرولمانات. استهدف ارتخاءً طفيفاً في المسار العلوي دون تهدّل ظاهر.
تحقق من استقامة مسار الجنزير — فإن احتك بلوح أو خرج عن الترس فالمحاذاة غير سليمة. أصلحها الآن لا بعد إتمام التسليك.
استخدم مثبّت براغي على براغي التروس والوصلات؛ فالاهتزاز يفكّها، والترس المرتخي على محرك دائر يبري العمود.
أبعد أسلاك المحركات عن الجنازير. مرّرها للأعلى عبر الألواح لا على الجانبين حيث قد يلتقطها الجنزير.
اختبر المحركين قبل التجميع النهائي — تأكد أنهما يدوران بالاتجاهين المتوقعين، فلا تكتشف محركاً معكوساً بعد امتلاء السطح بالقطع.
التاكات
منتجات مشابه

براكيت المنيوم لحمل السيرفوات فلات
IQD 2,750

ذراع سيرفو المنيوم مصنوعة من الالمنيوم
IQD 1,500

كت سيارة رباعية روبوتية مكونة من هيكل المنيوم و عجلات نوع ماكنوم
IQD 32,000

كت روبوت سيارة مع متحكم اي اس بي 32 وكاميرا
IQD 66,000

الحزام الناقل (Conveyor Belt)
IQD 182,000

زورق مائي سريع مع التحكم بالريموت
IQD 75,000

براكت المنيوم على شكل حرف يو طويل
IQD 2,250

يد روبوتية ذات خمسة اصابع بحجم يد الانسان
IQD 277,000

براكت المنيوم لون اسود
IQD 1,500

براكيت المنيوم شكل يوم مائل اللون الاسود
IQD 2,500

براكيت المنيوم على شكل حرف يو عريض يستخدم في التعامل مع السيرفوات والروبوتات
IQD 2,500

براكيت المنيوم شكل حرف يوم بطول قصير يستخدم في التعامل مع السيرفوات والروبوتات
IQD 2,000

دسك المنيوم دائري يستخدم مع السيرفو في صناعة المفاصل والاجزاء المتحركة في الروبوتات
IQD 1,500

كت ذراع روبوتية مع كماش 6 درجات حركة ( غير مشدودة)
IQD 110,000

ذراع روبوتية 6 درجات حركة (غير مشدودة)
IQD 120,000

كت متتعب الشمس مع لوح شمسي
IQD 28,000

سرفة سيارة روبتية مصنوعة من الالمنيوم
IQD 175,000

فريم سيارة المنيوم ملون لروبوتات الاطفال
IQD 13,500

كت شاطي روبوت سيارة المنيوم سداسية الدفع
IQD 188,000

براكتك المنيوم على شكل حرف U
IQD 3,000

قاعدة دوران من الالمنيوم ومحركات السيرفو
IQD 24,000

مقطع المنيوم للروبوت على شكل حرف L
IQD 1,500

حامل محرك سيرفو متعدد الاستخدامات
IQD 2,000

ذراع روبوت بسلاتك ذو 4 درجات حركة
IQD 42,000

سيارة شاصي ثنائية الدفع دبل لير
IQD 10,500

شاصي سيارة بلاستك مع توجيه سيرفو
IQD 35,000

شاصي عجلتين للتوازن مع محركات تحتوي على انكودر
IQD 62,000

ذراع روبوتية ذات درجتين حركة
IQD 61,000

فريم سيارة ثنائة العجلة ألمنيوم ذاتية التوازن مزوّد بمحرك تيار مستمر مع علبة تروس وحساس إنكودر
IQD 51,000

هيكل سيارة عالي اسود رباعي المحركات
IQD 37,000